Rupture de stock
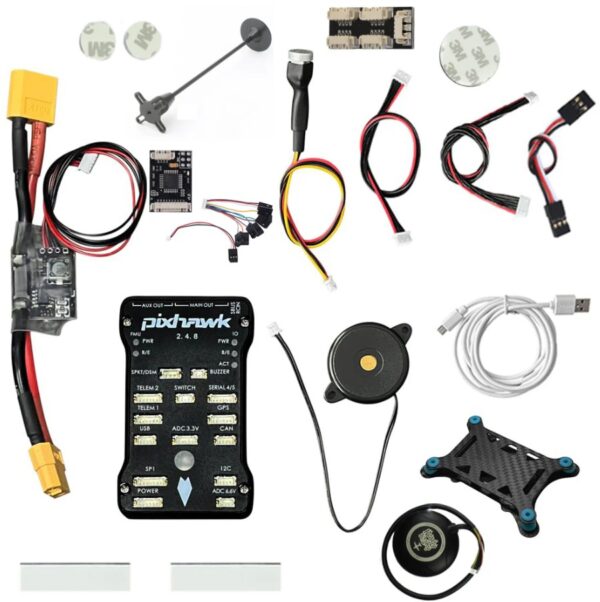
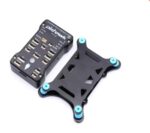
Pixhawk kit PX4 2.4.8
4 160,00 DH HT
Modèle : 609
Description
Avis (0)
Questions
Description
Microcontrôleur 32 bits : Le Pixhawk PX4 est équipé d’un microcontrôleur 32 bits qui gère les algorithmes de contrôle de vol et traite les données des capteurs pour la stabilisation et la navigation.
Module GPS : Il s’agit probablement d’un module GPS intégré au Pixhawk PX4, fournissant des informations de positionnement précises au drone. Le GPS est essentiel pour des fonctions telles que la navigation par points de passage, le retour automatique au point de départ et le maintien de position.
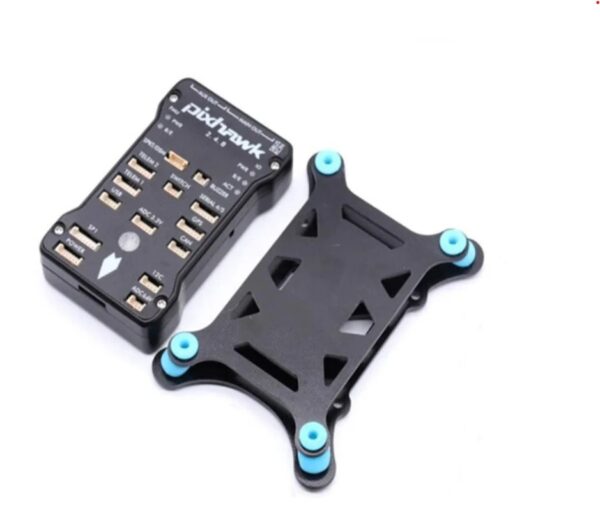
Amortisseur : Un amortisseur est utilisé pour réduire les vibrations susceptibles d’affecter les performances des capteurs du contrôleur de vol. Il contribue à garantir des mesures de capteurs stables et précises.
Encodeur : Les encodeurs sont des dispositifs qui convertissent le mouvement rotatif en signaux électriques. Ils peuvent être utilisés dans divers composants du drone, tels que les moteurs ou autres pièces mobiles, pour fournir un retour d’information et faciliter le contrôle.
Module d’alimentation : Le module d’alimentation est responsable de la gestion de l’alimentation électrique du contrôleur de vol et des autres périphériques connectés. Il comprend souvent un capteur de courant pour surveiller la consommation d’énergie.
Buzzer : Le buzzer est un dispositif audio simple qui peut être programmé pour émettre différents sons. Il est couramment utilisé pour fournir des alertes ou des notifications sonores à l’utilisateur.
Carte de vol Pixhawk V2.4.8
- Les processeurs hautes performances ARM CortexM4 32 bits avancés peuvent exécuter le système d’exploitation temps réel NuttX RTOS.
- 14 Sorties PWM / servo.
- Interface de bus (UART, I2C, SPI, CAN).
- En cas de défaillance de l’alimentation de secours intégrée et du contrôleur de secours, le contrôleur principal bascule vers le système de secours, qui est alors sécurisé.
- Proposer des modes automatiques et manuels.
- Fournir une alimentation électrique redondante et un système de basculement.
- Lumières LED multicolores.
- Fournir une interface de buzzer multitonale.
- Enregistrement des données de vol sur carte microSD.
Processeur
- Cœur Cortex M4 STM32F427 32 bits avec FPU.
- 168 MHz.
- 128 Ko de RAM.
- Mémoire flash de 2 Mo.
- Coprocesseur de sécurité 32 bits STM32F103.
Interfaces :
- 5 ports UART (ports série), dont un à haute puissance, 2 avec contrôle de flux matériel.
- 2 ports CAN (l’un avec un émetteur-récepteur interne de 3,3 V, l’autre sur un connecteur d’extension)
- Entrée compatible avec les satellites Spektrum DSM / DSM2 / DSM-X®
- Entrée et sortie compatibles Futaba S.BUS®.
- Signal d’entrée de somme PPM.
- Entrée RSSI (PWM ou tension).
- I2C
- SPI
- Entrées ADC 3,3 et 6,6 V.
- Port micro USB interne et extension de port micro USB externe.
Le forfait comprend
- 1 x Contrôleur de vol pour drone Pixhawk 2.4.8 32 bits Autopilot PX4.
- 1 x Kit d’amortisseurs de vibrations/chocs pour contrôleur de vol en fibre de verre.
- 1 x Module de buzzer.
- 1 câble micro USB-A vers micro USB-B – 100 cm
- 1 x kit d’antenne de base pliable GPS.
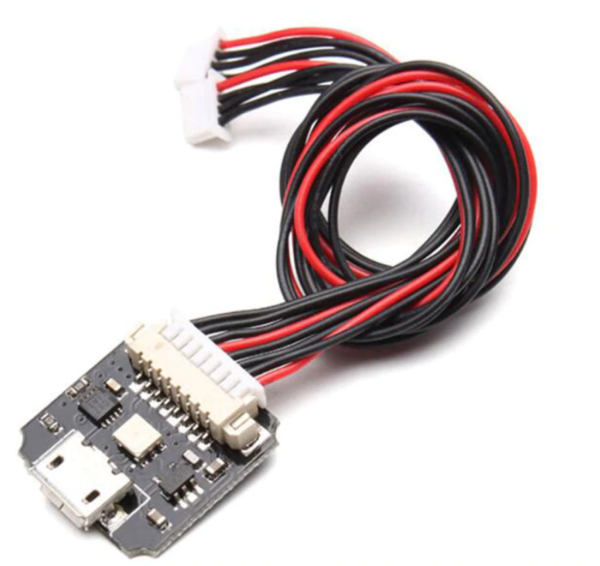
- 1 encodeur PPM V1.0 avec fil
- 1 x Module d’alimentation v1.0
- 1 x GPS NEO M8N avec boussole
- 1 x carte d’extension de répartiteur Pixhawk-I2C
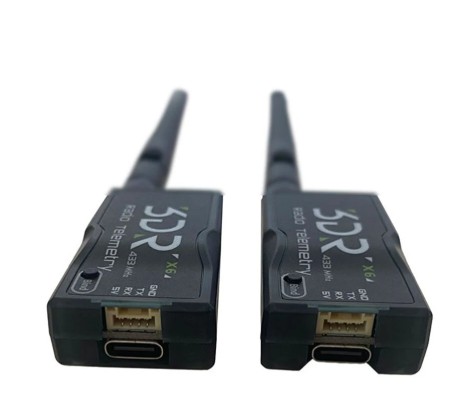
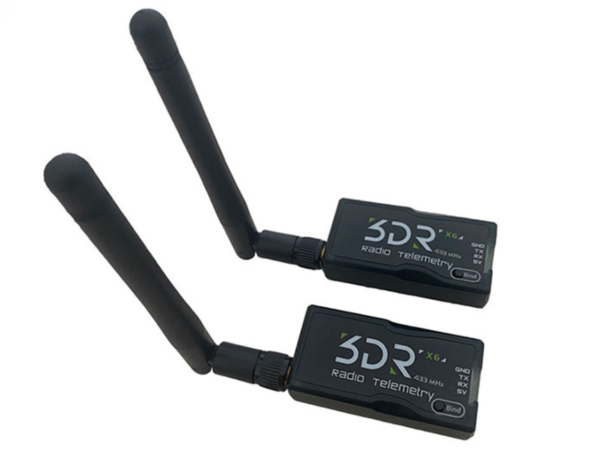
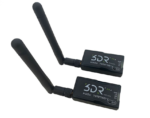
- 1 x module de transmission de données radio 3DR (915 mHZ)
- 1 x mini câble USB
- 1 x support GPS
- 1 x adaptateur SD
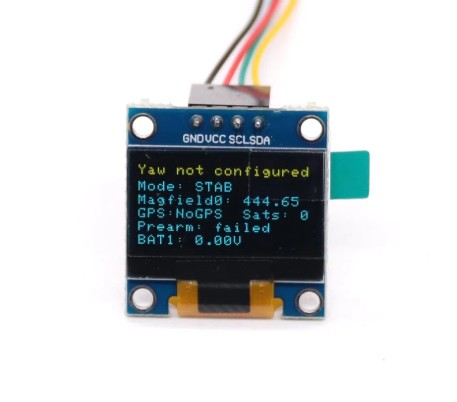
- 1 x écran OSD OLED
There are no question found.



Rating & Review
There are no reviews yet.